Как выбрать механические захваты для разных задач? В связи с тем, что его ждет ожидание: гладкую стальную заготовку, хрупкую пластиковую деталь или коробку с неровными стенками. Механические захваты подбираются не только посредством массовой загрузки. Важна форма, материал поверхности, точность перемещения и частота циклов. Ошибка в одном параметре может привести к проскальзыванию или повреждению изделия. Иногда это видно сразу. Иногда — после сотен повторений.
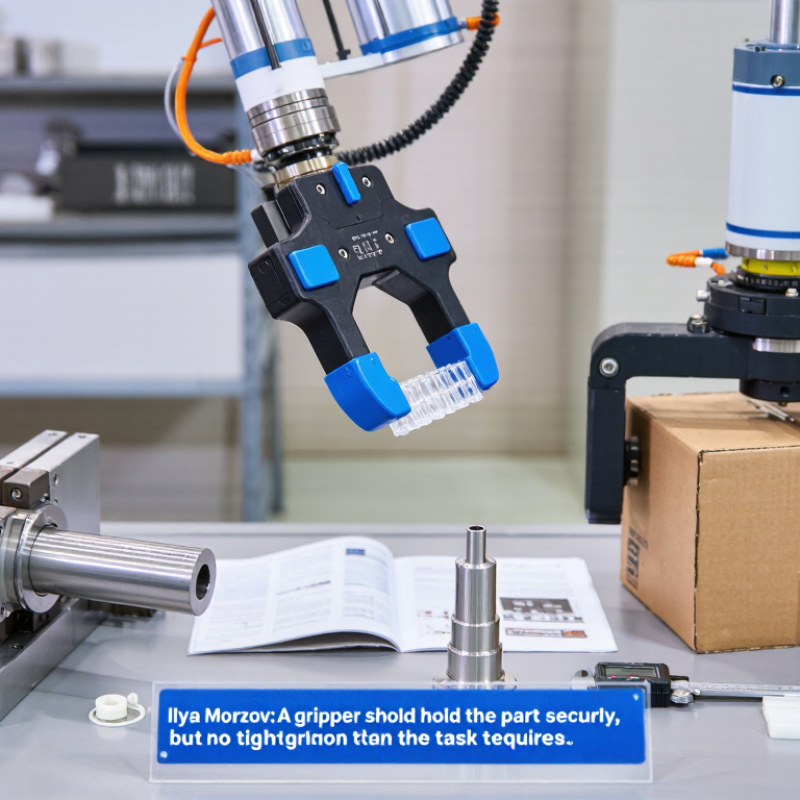
Для этого вводного приводём условную экспертную реплику: инженер-конструктор Илья Морозов говорит: «Захват должен удерживать деталь надёжно, но не сильнее, чем требует задача». Имя и цитата здесь являются следствием редакционной иллюстрации, а не ссылки на проверенную публикацию. В статье разберём параллельные и угловые механизмы, оценим усилие, ход губок и допустимую нагрузку. Отдельно рассмотрите сменные накладки, загрязнение рабочей зоны и доступное пространство вокруг детали. Полезно сверять расчёт с документацией производителя и провести пробный захват на первом этапе. Теория помогает сузить выбор, но не заменяет сомнений. Есть нюанс: одинаковые детали могут вести себя по-разному из-за масла, пыли или небольших размеров разброса. Поэтому окончательный выбор требует проверки в условиях подробного процесса.
Выбор механического захвата начинается не с каталога, а с описания операции. Нужно понять, откуда и куда перемещают объект, как часто повторяется цикл и допустимы следы на поверхности. Измерьте массу, габариты и положение центра тяжести. Для коробки с ровными стенками и детали с округлой кромкой потребуются разные точки контакта. Даже небольшое смещение центра тяжести может вызвать проскальзывание.
Оцените материал и состояние поверхности: гладкий металл, картонная пыль и влажный пластик обеспечивают разное сцепление. Уточните температуру, наличие масла, допуски размеров и ориентацию детали при подаче. В отчёте Международной федерации робототехники World Robotics 2024 указано: в 2023 году в мире установлено 541 302 промышленных робота . Эта цифра показывает масштабность автоматизации, но не заменяет конкретные оснастки. В пробном цикле проверьте усилие захвата, деформацию объекта и выдержку при ускорении. При замене легко недооценить пыль. И ещё: расчётный запас революции стоит сверить с реальным объектом, особенно если его масса меняется от партии к партии.
Тип захвата вы выбираете так, как он удерживает деталь. При фрикционном креплении губки сжимают поверхность, устойчивость зависит от силы прижима и коэффициента трения. Такой вариант подходит для ровных заготовок, но масло или пыль могут вызвать проскальзывание. Для тонкостенной детали прилагать усилия опасно: стенка деформируется раньше, чем заметит оператор.
При геометрическом удержании губки закрывают выступы, отверстия или края детали. Нагрузка передаётся через упор, поэтому меньший захват зависит от состояния поверхности. Проверьте, не мешают ли губки соседним элементам и достаточно ли зазора при подаче. По данным IFR, в World Robotics 2024 указано 541 302 установки промышленных роботов в 2023 году. Эта цифра не описывает рынок захвата напрямую, но показывает масштабы автоматизации и методы выбора оснастки под конкретную операцию.
Магнитное удержание держателя для подходящих ферромагнитных деталей; для немагнитных заготовок оно не сработает. Учитывайте густоту, накрывайте и при необходимости заусенцы. Испытайте интерес к представленным деталям: с формированием, вибрацией и фактическим циклом. Без пробного цикла — риск. Иногда расчёт выглядит убедительно, а на линии оказывается неудобный угол подвода.
При выборе механического захвата начните с массы деталей и определения ее центра тяжести. Захват удерживает не только вес: при подъёме и торможении направления дополнительные усилия. Для гладкой стальной заготовки следите за площадью контакта и трением между губками и поверхностью. Масло или пыль могут заметно снизить сцепление. Это легко недооценить.
Оцените требуемую силу удержания с запасом, предусмотренным производителем, и соблюдением условий работы. Универсального коэффициента для всех деталей нет: наблюдайте ускорение, наклон, вибрацию и возможные перемещения движения. Прижим не должен деформировать тонкую стенку или оставлять следы на обработанной поверхности. Проверьте расчёт на пробном подъёме, начав с небольшой высоты. Не торопитесь.
Размеры губок подбираются по размеру детали, для интересного захвата и доступа к ней вокруг нее. Слишком короткий контакт увеличивает давление на кромку, а слишком длинные губки могут помешать установке. Сверьте допустимую всю нагрузку захвата с массой подвешиваемой сборки, включая оснастку. Учитывайте направление нагрузки: боковое усилие может быть недопустимым даже при небольшой массе. Расчёт дает ориентир, а не замену угла. Запишите реальные условия испытаний и пересмотрите выбор, если деталь скользит или заметно прогибается.
| Приложение | Примерный размер заготовки | Масса заготовки | Рекомендуемый захват и контактная информация | Предполагаемый коэффициент трения (μ) | Коэффициент безопасности | Минимальная нормальная сила на каждую челюсть | Рекомендуемый диапазон открытия |
|---|---|---|---|---|---|---|---|
| Обращение со стальным цилиндром | Ø40 × 120 мм | 2 кг | Двухкулачковый параллельный захват со сменными, профилированными губками. | 0.20 | 2.0 | 98 С | 35–50 мм |
| Выбор жесткой картонной коробки | 200 × 150 × 100 мм | 5 кг | Двухкулачковый параллельный захват с широкими, высокофрикционными накладками. | 0,50 | 2.0 | 98 С | 150–210 мм |
| Зажатие гладкой стеклянной панели за края. | 300 × 200 × 6 мм | 8 кг | Двухкулачковый параллельный захват с гибкими, не оставляющими следов накладками. | 0,25 | 2.5 | 392 С | 6–12 мм |
| Обработка черновой металлической отливки | 180 × 120 × 80 мм | 12 кг | Двухкулачковый параллельный захват с профилированными стальными губками. | 0.30 | 2.5 | 491 С | 100–190 мм |
| Выбор пластикового компонента | 80 × 60 мм | 1,5 кг | Двухкулачковый параллельный захват с широкими, гибкими опорными площадками. | 0,40 | 2.0 | 37 С | 65–90 мм |
| Основа расчета: Для вертикального подъема с использованием двух противоположно расположенных зажимных губок с фрикционным захватом расчетная нормальная сила на каждую губку составляет F губок = S × m × g ÷ (2 × μ), где S — коэффициент запаса прочности, m — масса заготовки, а g = 9,81 м/с². Приведенные значения являются приблизительными инженерными оценками, а не сертифицированными показателями. Необходимо подтвердить фактический коэффициент трения, площадь контакта губок. Перед использованием необходимо определить прочность заготовки, её ускорение, ориентацию, а также номинальную силу и ход захвата. Укажите также массу захвата и инструмента. при проверке допустимой полезной нагрузки робота или системы обработки грузов. | |||||||
Выбор механического захвата начинается не с максимальной скорости, в соответствии с условиями участка. Учитывайте массу детали, ее форму, материал и положение центра тяжести. Гладкая металлическая заготовка в масляной плёнке скользит иначе, чем сухая пластиковая. Важны пыль, влажность, температура и вибрация. Убедитесь, что вы держите губки в окружающей среде и не повреждаете поверхность детали. Это важно.
По данным отчёта Международной федерации робототехники World Robotics 2024, в 2023 году в мире установлено 541 302 промышленных робота. Эта цифра показывает масштабную автоматизацию, но сама по себе не определила нужный тип захвата. Сопоставьте его усилие и введите губку с параметром робота, ускорением и продолжительностью циклов. В противном случае деталь может сместиться, привод — работать с лишней формой.
Проверьте совместимость по монтажному фланцу, допустимой схеме подключения и сигналам датчиков. Например, оцените не только массу детали, но и момент, который произошел при захвате длинной заготовки. Для пыльного цеха уточните защиту подвижных частей; для точной сборки — повторяемость коляски. Есть нюанс: паспортные условия не всегда совпадают с реальными. Перед серийной работой проведите испытания типовых деталей и повторите их после нагрева оборудования.
Как выбрать механические захваты для разных задач?
Точность, безопасность и надежность захвата проверяются на предметах, а не только по каталогу. Учитывайте массу, форму, положение центра тяжести и состояние поверхности. Масляная плёнка или пыль может снизить трение. Убедитесь, что деталь не помещается при ускорении и остановке механизма. Даже небольшой перекос иногда меняет результат.
Измерьте повторяемость шкива на несколько циклов и осмотрите губки на предмет люфта и неравномерного износа. Усилие должно удерживать деталь, но не деформировать ее. Оставьте запас по допустимой температуре и проверьте работу заготовок крайних размеров. Не полагайтесь на один удачный тест. Результат стоит перепроверить после переналадки: этот этап часто недооценивают. Для безопасной проверки следите за оборудованием для остановки оборудования и держите руки за пределами рабочей зоны.
Советы: Перед запуском согласно приведенным рекомендациям проверьте крепёж и выполните несколько пробных циклов на малой скорости. Запишите отклонения — оператор хранения не всегда точен.
To learn more about any of the products and services provided by Abbott Ball Company, Inc., simply complete the form below.